Type 1 · Directly applicable Must-read 证据 C 收录
UniLoop: Unified Loop Closure Detection from Retrieval to Geometric Verification and Relative Pose Estimation
发布 · 收录于 2026-11-06
回环检测的检索、验证和相对位姿三步,可以共用一个三维几何基础模型(MASt3R)的不同层来完成,不必串联三个独立模型。
- 任务
- 视觉回环检测:地点检索 + 几何验证 + 相对位姿
- 数据
- 训练 GSV-Cities、MSLS;测试 MSLS、Pitts250k/30k、Tokyo 24/7、Baidu
- 硬件
- 无真机实验,只用离线图像数据集
- 代码
- 文中未给出代码或项目页
- 主要数字
- MSLS R@10 96.6;验证 AP 95.63
证据等级 C · 单一基准或无代码 (A 真机 + 多基准 + 消融 / B 仿真充分 / C 单一基准或无代码)
动机
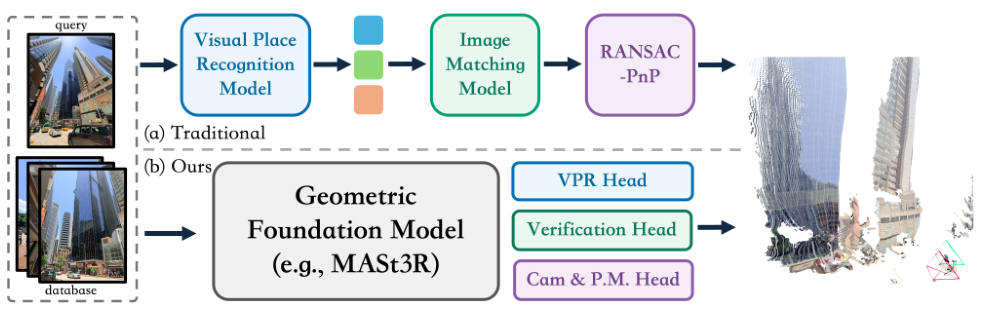
回环检测(loop closure detection)让机器人认出“这里来过”,用来消除里程计累积漂移。常见做法是三个模型串联:先用视觉地点识别(VPR,把整张图压成一个向量去库里找相似图)找候选,再用局部特征匹配做几何验证(geometric verification,判断两张图是否真能对上),最后用 RANSAC-PnP 求相对位姿。
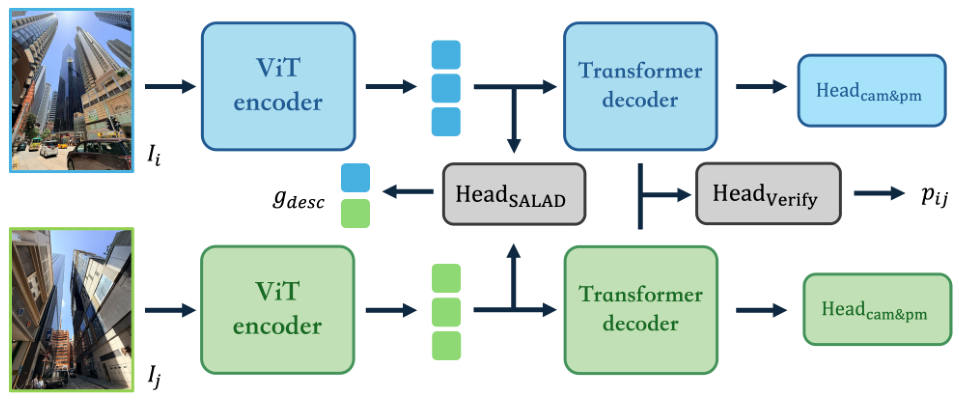
问题有两个:同一张图被三个网络各编码一遍,计算重复;三个模块分开训练,目标彼此脱节。作者注意到 MASt3R 这类几何基础模型(GFM,能从图像对直接预测三维点图的大模型)本身就有“单图编码器 → 双图解码器 → 几何输出头”的层次,正好对应回环的三步(→ P.1 图 1)。
方法
- 1编码MASt3R 编码器每张图只算一次
- 2检索SALAD 头聚合成全局描述子找候选
- 3配对解码候选对送入交叉解码器得配对特征
- 4验证小 Transformer 判断是否真回环
- 5位姿用 MASt3R 几何输出给相对位姿边
比喻:传统流程像三位医生各自给病人重新拍片;UniLoop 只拍一次片,筛查、确诊、出方案都看同一组片子。
1. 检索分支:在 MASt3R 编码器的图块特征上接一个 SALAD 聚合头(SALAD:用最优传输把图块特征分到 64 个簇再拼成向量的方法),得到 8448 维的全局描述子,用点积找前 K 个候选(→ P.3)。训练时微调编码器最后几块,并用 MegaLoc(目前很强的 VPR 模型)当“老师”做蒸馏(distillation,让学生描述子尽量贴近老师的描述子),老师只在训练时用(→ P.4)。
2. 验证分支:候选对的编码特征直接送进 MASt3R 的交叉解码器。解码器特征是“看着对方图”算出来的,适合判断两图能否几何对上。仿照 Doppelgangers++,取解码器第 0/6/9/12 层的特征,交给一个小 Transformer 输出“是回环”的概率,超过阈值才接受(→ P.3 式 6-8)。
3. 难负样本:先冻结训练好的检索器,在 MSLS 上让它检索,把排名靠前却不是同一地点的图对留作难负样本(hard negatives,长得像但其实不是同一处),专门教验证头拒绝它们(→ P.4)。
相对位姿直接沿用 MASt3R 原有的点图和相机输出。注意三部分是分阶段训练的,不是端到端联合训练(→ P.2)。
实验
本文方法 对比方法 · 数据来源:Table I, P.5
本文方法 对比方法 · 数据来源:Table III, P.5
本文方法 对比方法 · 数据来源:Table II, P.5
检索(指标 Recall@K,越高越好:前 K 个结果里有正确地点的查询占比):在 MSLS val 上 R@10 为 96.6,高于老师 MegaLoc 的 95.8;R@1 为 90.1,排第三(→ P.5 表 I)。但在 Pitts250k、Tokyo 24/7 上落后 MegaLoc,在 Baidu 上明显偏弱(R@1 64.0,MegaLoc 87.7),作者也承认跨域泛化不足(→ P.4-5)。
验证(在 MSLS val 的 15 万正对、18 万负对上测;AP、ROC-AUC 越高越好;MR 是 100% 精度下的最大召回,越高越好):本文 95.63 AP / 96.29 ROC-AUC / 0.52 MR,高于局部特征匹配 SP+LG(84.67 AP)和 eLoFTR(86.94 AP),比只用 SALAD 检索分数(94.85 AP)高约 0.8(→ P.5 表 III)。不微调的 MASt3R 验证器只有 28.09 AP,说明微调是必需的。
消融(→ P.5 表 II):解冻编码器、加 MegaLoc 蒸馏、提高训练分辨率都各有提升,MSLS R@1 从冻结时的 76.35 一路升到 90.14。
站不住或缺失的部分:没有任何相对位姿精度、位姿图优化或真机 SLAM 实验;号称省计算,却没报告耗时或显存。表 I 的 Pitts30k 数字与表 II 的验证集一致,不是测试集。
要点 Take-home
- 一个 MASt3R 主干可同时承担回环的检索、验证和位姿三步
- 用检索器自挖的难负样本训练验证头,验证 AP 达 95.63
- 检索在 MSLS 上很强,但在 Baidu 等数据集明显落后 MegaLoc
- 位姿精度和省下的计算量都还没有实验证明
Claude 读完全文后的提炼。
更多:先读哪 · 值得看的理由 · 质疑
先读哪
先看第 1 页图 1 和第 3 页图 2,再看第 5 页表 I 和表 III
值得看的理由
- 把检索、验证、相对位姿分别挂在同一 MASt3R 主干的编码器、解码器和几何头上,是统一回环前端的清晰模板 → P.3 图 2, Sec. III
- 用检索器自己挖出的难负样本训练验证头,AP 从 94.23 升到 95.63,100% 精度下最大召回从 0 升到 0.52 → P.5 表 III
质疑
- 表 I 的 Pitts30k 93.6/99.3 与表 II 的 Pitts30k-val 一致,而正文称最佳配置测试集为 90.67/96.88,“Pitts30k R@10 最佳”的说法可能用错了数据划分 → P.5 表 I vs Table II
- 标题里的相对位姿估计和“减少计算”都没有实验:无位姿误差、无位姿图优化、无耗时数据 → P.4 第 IV 开头 节
审稿人笔记
论文称提出新范式,但三部分仍分阶段训练,位姿和真机效果尚未验证。