Type 1 · Directly applicable 证据 C 收录
Sparse Anchors for Visual Multi-Session Registration in Changing Environments
发布 · 收录于 2026-11-05
环境大变时不必让每一帧都跨会话定位成功:挑出少量经过多重检验的绝对锚点,再用本次采集自身的相对位姿把整条轨迹串起来,就能完整、准确地配准到旧地图。
- 任务
- 多会话视觉配准:把新一次采集的整条轨迹对齐到旧地图
- 数据
- HILTI26 工地数据集,15 组跨会话实验,跨约 8 个月
- 传感器
- 多相机同步采集(人工采集),真值来自 LiDAR-惯性 SLAM
- 代码
- 未放出,作者称发表后开源
- 主要结果
- R@1m 94.4%(HLoc 65.3%),R@5m 100%
证据等级 C · 单一基准或无代码 (A 真机 + 多基准 + 消融 / B 仿真充分 / C 单一基准或无代码)
动机
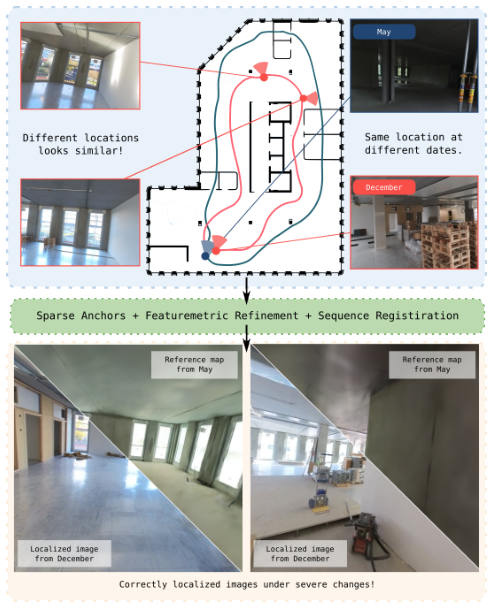
机器人反复巡检同一地点时,需要把每次采集放进同一个坐标系。工地这类场景很难:墙、设备、临时结构不断增减,能跨时间对上的画面变少;同时重复的窗户、柱子让相隔很远的地方看起来很像,这叫感知混淆(perceptual aliasing)。
现有两条路都会卡住: - 逐帧图像定位(如 HLoc,即“先检索相似图、再匹配特征点、再解 PnP 求位姿”):每帧独立求解,遇到对不上或认错地方的帧就会大错。 - 先各自重建再配准点云:两次的 SfM(从图像恢复三维结构)点云稀疏又不均匀,加上结构变化,重叠部分太少,配准常常失败。
作者的出发点:在变化剧烈的环境里,可靠的跨会话对应只存在于轨迹的一部分,方法应该接受这一点。
方法
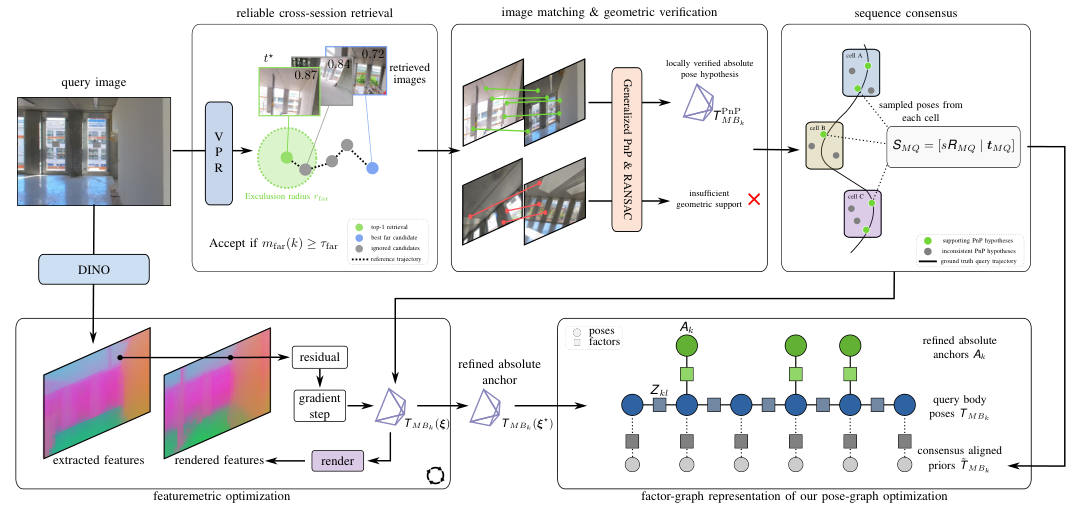
- 1检索VPR 找相似旧图,用远距离边际滤掉含糊的
- 2验证特征匹配+多相机 PnP 求候选位姿
- 3共识整条轨迹一起对齐,踢掉错地点的候选
- 4精修在高斯特征场上微调锚点位姿
- 5串联锚点+相对位姿做位姿图优化
比喻:在一个装修中的大楼里找自己走过的路线。你只相信几块最确定的“路标”(锚点),其余位置靠自己记下的步伐(相对位姿)推出来。关键是:路标宁少勿错。
模块 1:空间远距离边际(spatial far-margin)。常用做法是看第一名和第二名检索得分的差距,但连续采集的相邻帧拍的是同一个地方,得分本来就接近,差距小并不代表真的含糊。作者改为:把第一名周围 10 m 内的参考帧排除,再拿第一名和剩下的最高分比较。差距够大(≥0.01)才接受,表示这个地方与远处的相似地点区分得开。
模块 2:序列一致性(sequence consensus)。单帧 PnP(由 2D-3D 对应点求相机位姿)在几何上成立,也可能是认错了地方。作者利用整条查询轨迹:寻找一个相似变换(旋转、平移加尺度),让尽量多、并且分布在不同空间区域的候选位姿都同意它。不同意的候选被丢掉,同意的成为锚点。至少需要 6 个锚点、分布在 3 个区域,否则整段放弃,不强行配准。
模块 3:特征度量精修与位姿图优化。参考地图用高斯泼溅(Gaussian Splatting,用大量小椭球表示场景,可渲染图像)表示,每个高斯还带一个 DINOv3 特征。对每个锚点,在当前位姿渲染特征图,与查询图像的特征比较,用梯度把 6 自由度位姿微调到两者最一致(32 步 Adam,修正量限制在很小范围)。最后把锚点、会话内相对位姿和共识对齐给出的先验放进一个带鲁棒损失(soft-L1)的位姿图优化(PGO),解出整条轨迹。
实验
本文方法 对比方法 · 数据来源:Table I, P.5
本文方法 对比方法 · 数据来源:Table II, P.6
数据与设置:HILTI26 工地数据集,跨约 8 个月施工。以每个区域最早的一次采集作参考地图,其余采集逐一配准,共 15 组实验。会话内相对位姿来自独立的 SfM,尺度未知,需在共识阶段估计。
指标:R@0.5m / R@1m / R@5m 是位置误差小于阈值的帧占全部帧的比例,越高越好;t-RMSE(米)和 r-RMSE(度)是平移和旋转的均方根误差,越低越好。注意表 I 的 RMSE 只在误差小于 5 m 的帧上计算。
对比:HLoc(与本文用同一套 MegaLoc 检索、LoMa-B 匹配和多相机 PnP,只是不用轨迹信息);点云配准 FPFH+ICP(还给了真值尺度)、Register Any Point、ColabSfM。
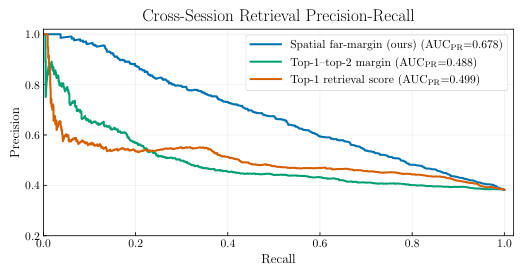
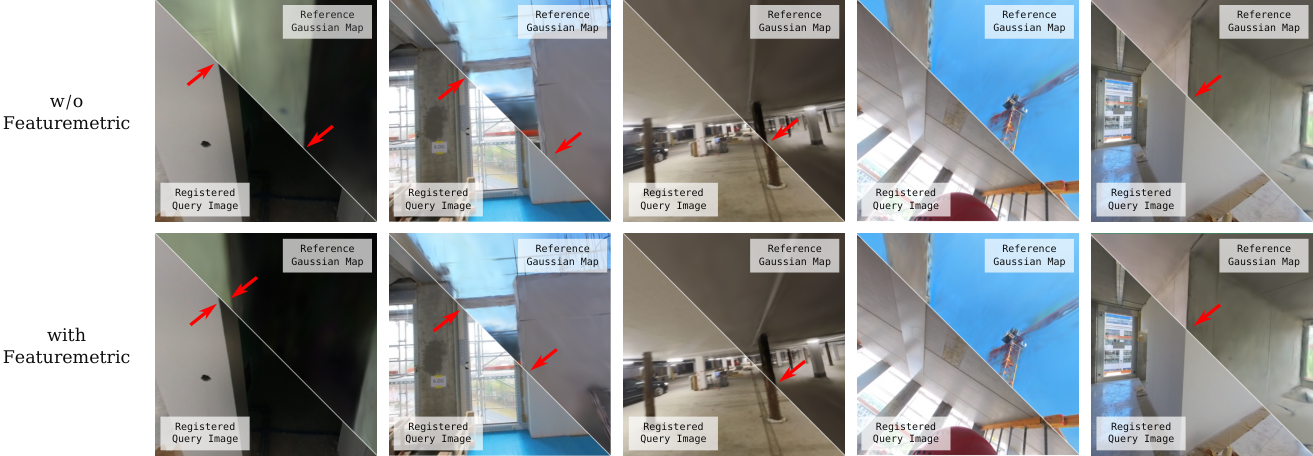
结果:本文 R@1m 94.4%、R@5m 100%,HLoc 为 65.3% 和 70.7%,点云配准方法更差(表 I)。消融(表 II)显示:原始 PnP 候选里有严重错误(t-RMSE 12.4 m);直接把它们放进 PGO 后 R@0.5m 为 45.2%,先做序列一致性再 PGO 升到 60.7%,说明“先筛锚点”是主要贡献;特征度量精修只把 R@0.5m 从 60.7% 提到 62.5%,作用主要体现在图像级对齐(图 4)。检索可信度判据上,远距离边际的 AUCPR 0.678,高于 top1-top2 边际的 0.488 和 top-1 得分的 0.499(图 3)。
站得住的结论:同前端对比公平,消融清楚,“少量可靠锚点 + 相对位姿”优于逐帧定位。局限:只有一个数据集;依赖离线 SfM 给出相对位姿,SfM 失败的会话被排除;只报告了硬件(RTX A5000),未报告运行时间。
要点 Take-home
- 不必每帧都跨会话定位成功,少量可靠锚点加相对位姿就能配准整条轨迹。
- 在 8 个月变化的工地上,1 米内召回 94.4%,逐帧定位的 HLoc 为 65.3%。
- 先用整条轨迹的一致性剔除错锚点是关键,特征度量精修只带来小幅提升。
- 依赖离线 SfM 的相对位姿,只在一个数据集上验证,未报告运行时间。
Claude 读完全文后的提炼。
更多:先读哪 · 值得看的理由 · 质疑
先读哪
先看第 3 页图 2(整条流程),再看第 5 页表 I 和第 6 页表 II、图 3
值得看的理由
- “空间远距离边际”筛检索很简单却有效:AUCPR 0.678,对比 top1-top2 边际 0.488 → P.6 图 3
- 8 个月施工变化、15 组跨会话实验上 R@1m 达 94.4%,同前端的 HLoc 只有 65.3% → P.5 表 I
质疑
- SfM 重建失败的会话(UG2、7 层、2 层与 UG1 的第二次采集)被剔除,而方法本身依赖 SfM 给出的会话内相对位姿;全文未报告运行时间 → P.6 第 IV-A 节
审稿人笔记
只在一个数据集上验证且代码尚未放出,证据等级按 C 计。