Type 1 · Project-related Key group 证据 B 收录
RAVEN: A Unified Active SLAM System for Rapid Autonomous Visual Exploration with Aerial Robots under Localization Uncertainty
发布 · 收录于 2026-11-02
把主动 SLAM 的“探索 vs 回环”难题拆成两个分数,用帕累托前沿加一个用户参数 λ 来选全局路线,再用在线 Fisher 信息场让无人机绕开无纹理区域飞行。
- 任务
- 主动 SLAM 自主探索(四旋翼,双目+IMU)
- 数据
- 自建仿真 EPEE+ 4 场景(含 HM3D 公寓)+ 3 个真实场景
- 硬件
- 1.3 kg 自制四旋翼,RealSense D435i,机载 i7-1260P
- 代码
- 论文称将开源,目前未放出
- 主要数字
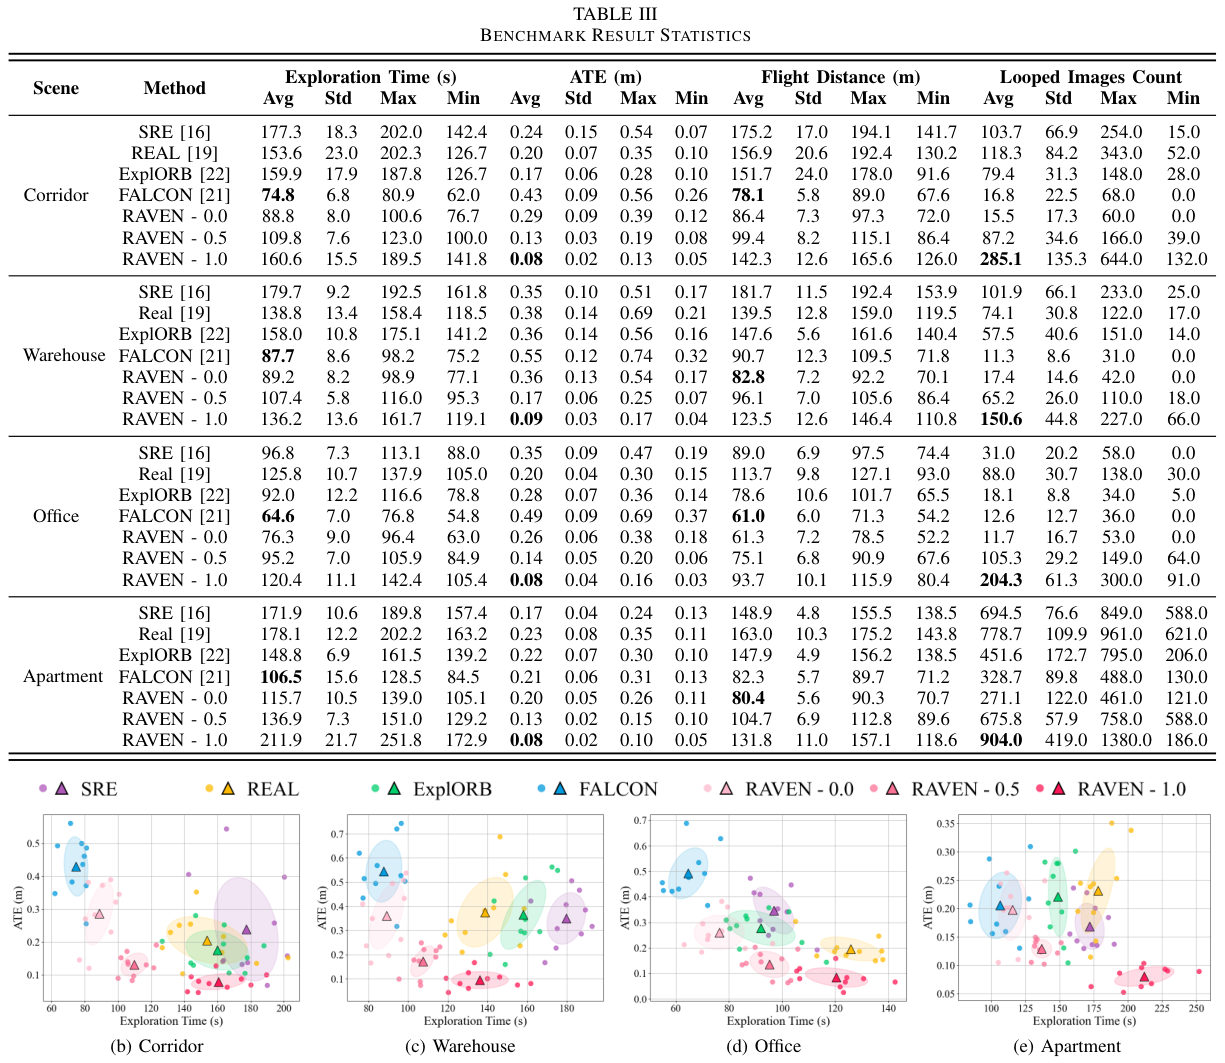
- Office 场景 λ=1 时 ATE 0.08 m,FALCON 为 0.49 m
证据等级 B · 仿真充分 (A 真机 + 多基准 + 消融 / B 仿真充分 / C 单一基准或无代码)
动机
问题:无人机在未知环境里一边建图一边定位(SLAM)。纯探索方法(如 FALCON)假设定位完美,飞得快,但视觉里程计会漂移,地图会歪。
两难:多去新地方,覆盖快;回到老地方做回环(loop closure,认出走过的地方来纠正漂移),定位准但费时间。这叫探索-利用两难。
现有方法卡在哪: - 把两种量加权成一个分数,量纲差很多,要手调权重;自动平衡的方法又没法让用户说“我更在乎精度”。 - 多数方法贪心选下一个目标,不看全局。 - 无人机传感器少、动作快,漂移更严重,而地面机器人上的主动 SLAM 工作很少考虑“飞行途中”就减少漂移。
方法
- 1建底图VIO 估位姿,压成稀疏位姿图
- 2找目标前沿点 + 易回环的老位置
- 3排路线生成覆盖全图的候选巡游
- 4双打分算探索耗时和位姿图信息量
- 5按λ选在帕累托前沿按 λ 取路线
- 6看着飞避开无纹理区的轨迹与朝向
比喻:像一个在陌生城市里扫街的人,手机导航会慢慢偏。他手里有几条“逛完全城”的路线,有的顺路经过一个认识的地标(可以校准位置),有的不经过但更短。他不把“省时”和“校准”硬加成一个分,而是把所有路线画在“耗时-精度”平面上,只看不被别人全面压过的那几条,再按自己今天的偏好 λ 挑一条。路上他还尽量走招牌多、好认路的街。
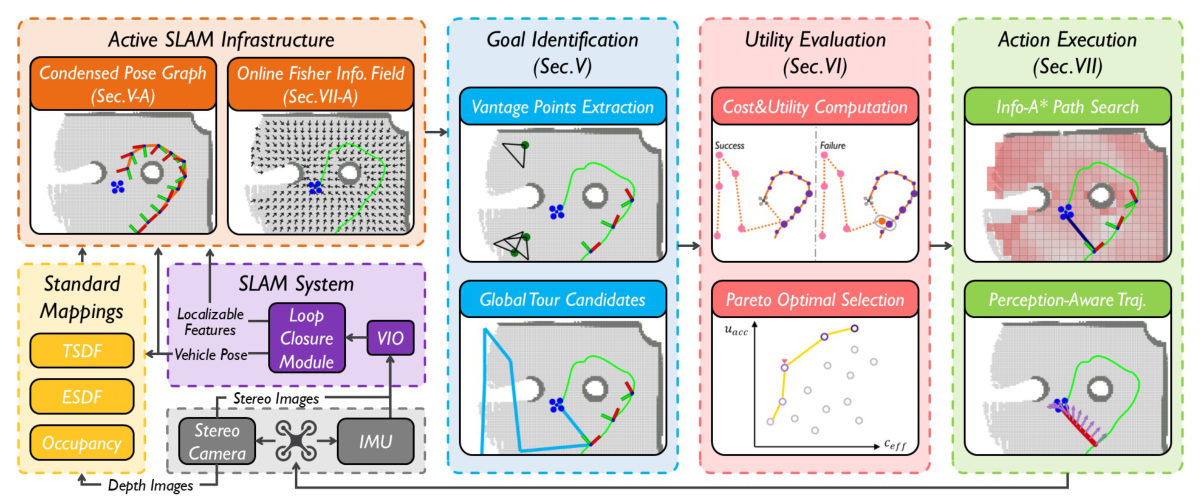
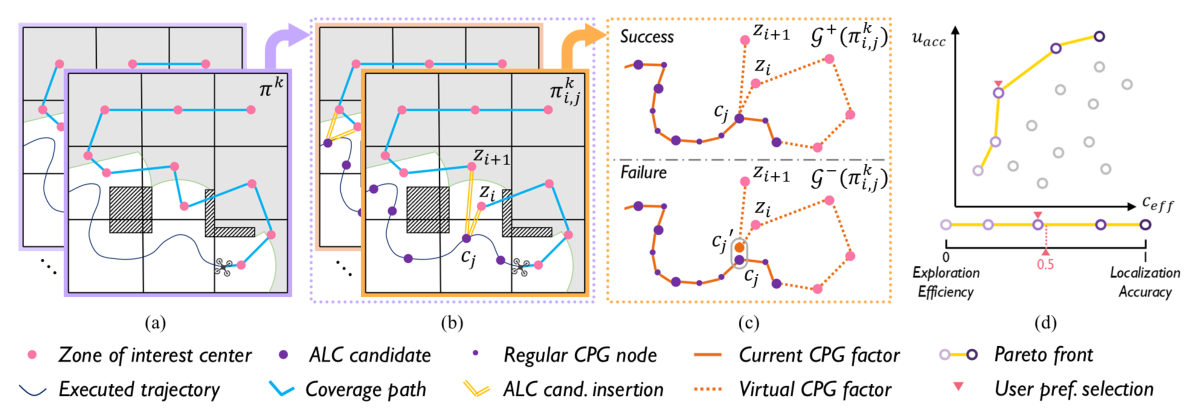
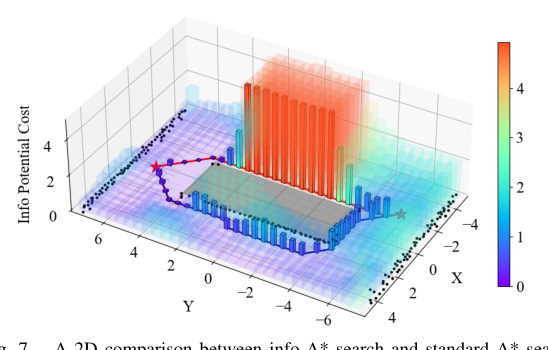
关键模块: 1. 压缩位姿图(CPG)与回环候选:每隔 1 m 取一个位姿节点。用 NetVLAD(一种图像全局描述子,用来找相似图片)检索相似帧,只选那些“相似帧集中在一处”的视觉独特位置做主动回环候选,避免白墙这种到处都像的地方(→ P.6-7 图 3)。 2. 双分数 + 帕累托选择:先像 FALCON 一样解出前 5 条覆盖路径,再把一个回环候选插进去,得到候选巡游。耗时分数按路程/最大速度算;精度分数是“虚拟位姿图”的 D-最优信息量(D-optimality,用位姿图拉普拉斯矩阵行列式近似整体不确定性),并按回环成功概率加权成功与失败两种情况(→ P.7-8 式 9-11)。 3. 在线 Fisher 信息场(OFIF):把地图分成 0.5 m 体素,每个体素预存“在这里能看到多少可定位特征”的位置部分,查询时只乘一个与朝向有关的可见度因子,所以查询是常数时间。作者改用右扰动 Jacobian,使信息量不随离世界原点的远近而变(→ P.9 表 I、P.10 式 31-35)。规划时用 info-A* 先搜一条偏向纹理丰富处的路径,再优化 B 样条轨迹和偏航角。
实验
本文方法 对比方法 · 数据来源:Table III, P.13
本文方法 对比方法 · 数据来源:Table III, P.13
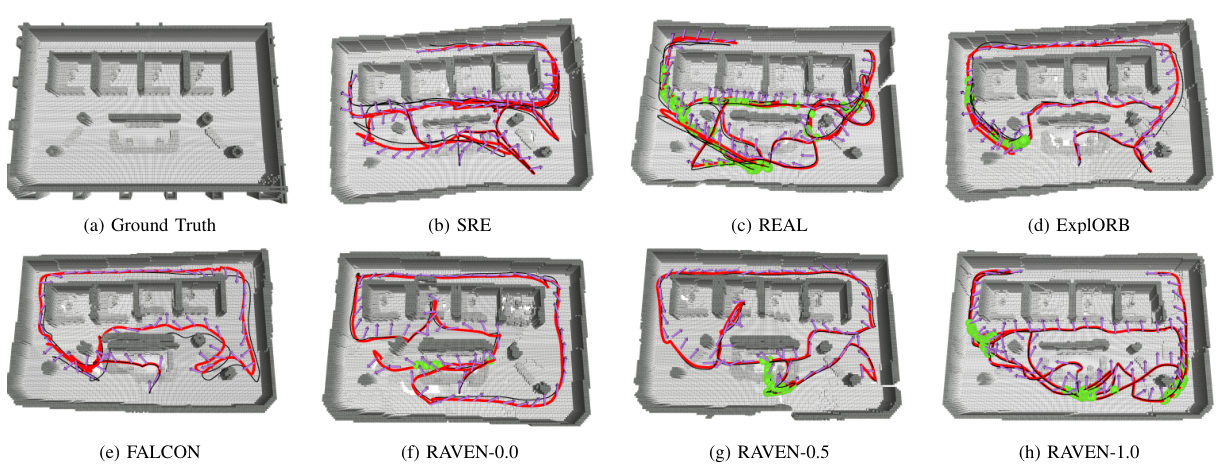
设置:作者把开源模拟器 EPEE 升级为 EPEE+(加入多相机渲染、带噪 IMU、视觉 SLAM),四个场景:Corridor、Warehouse、Office、Apartment(来自 HM3D)。所有方法都用 VINS 做 SLAM,每种方法每个场景跑 10 次(→ P.12)。
指标:探索时间(越低越好)、ATE 绝对轨迹误差(越低越好)、飞行距离(越低越好)、回环图像对数(越多说明回环越频繁)。
对比:SRE、REAL、ExplORB(主动 SLAM),FALCON(纯探索)。
结果: - λ=1.0 时 RAVEN 在四个场景 ATE 都最低(0.08–0.09 m);λ=0.0 时耗时接近 FALCON 但仍略慢,ATE 比 FALCON 低,但在 Apartment 只低 0.01 m(→ P.13 表 III)。 - 把考虑视觉特征的局部规划器(PAW)换成不看特征的版本(PAG),ATE 上升 12.74–64.19%(→ P.14 图 14)。 - 回环概率加权:不加权 ATE 0.45 m,统一阈值 0.46 m,本文 0.09 m(→ P.15 Sec. IX-B)。 - 大场景 Forest(80×20×2 m³):1081.6 s、759.6 m 轨迹,终点 ATE 0.664 m(→ P.15)。
代价:Forest 中每次重规划平均 0.057 s,内存上限 2.8 GB(→ P.15 图 16)。仓库场景单次规划时间见图 12(→ P.14)。
审稿人视角
这一部分是 Claude 读完全文后的看法和判断,不是论文自己的说法。
先读哪
先看第 6 页图 2(总流程)和第 8 页图 4(候选路线与帕累托选择),再看第 13 页表 III
值得看的理由
- 把“探索效率”和“定位精度”分成两个独立分数,在帕累托前沿(Pareto front,谁也不被别人全面压过的一组方案)上用一个 λ∈[0,1] 选路线,省去手调权重;四个仿真场景里 λ 越大 ATE 越低、耗时越长,趋势一致。 → P.13 表 III, Fig. 9
- 在线 Fisher 信息场(OFIF)能常数时间查询某位姿“看得到多少可用特征”;去掉它(感知无关的局部规划器 PAG)后,平均 ATE 升高 12.74–64.19%,耗时只短 1.48–4.26%。 → P.14 第 IX-A, Fig. 14 节
- 自制四旋翼全机载(i7-1260P + RealSense D435i)在三个真实场景跑通;λ=1.0 相比 λ=0.0,Campus Hallway 和 Parking Lot 的点云最近邻距离(NND)误差分别降 50% 和 62.5%。 → P.16 第 X, Table IV (P.15) 节
审稿人式质疑
- 真机实验只比较 RAVEN 自身不同 λ,没有任何基线;仿真中 SRE 和 REAL 无官方代码,是作者按论文自行复现的,基线强弱难以核对。 → P.12 第 VIII-A2; Table IV (P.15) 节
- 回环概率加权消融称每种策略 5 次试验,但“本文方法”的数字(ATE 0.09 m、150.6 对回环图像)与 Table III 仓库场景 RAVEN-1.0 的 10 次平均完全相同,未说明是否复用同一批数据,消融也没给标准差。 → P.15 第 IX-B vs. Table III (P.13) 节
审稿人笔记
- 所有仿真实验的最大线速度设为 1.0 m/s(→ P.12 表 II),标题中的“Rapid”要放在这个速度下理解。
- RAVEN λ=0.0 在四个场景的探索时间都比 FALCON 长(如 Corridor 88.8 s vs 74.8 s,Apartment 115.7 s vs 106.5 s);Apartment 中 ATE 仅 0.20 m vs 0.21 m(→ P.13 表 III)。
- 表 III 给出 10 次运行的均值、标准差、最大和最小值,方差信息完整;但真机每种设置只有 3–5 次(→ P.16)。
- 真机三个场景只比较 λ,没有基线;Campus Hallway 与 Parking Lot 无真值轨迹,用重建点云对激光扫描真值的 NND 间接评价(→ P.15 表 IV 注释、P.16)。
- 作者明确说方法只适用于光照正常、有视觉特征的场景,几乎无纹理时视觉 SLAM 本身不可行(→ P.17 结论)。代码尚未开源(→ P.2)。